Autor nagrań na YouTube jako „worked in theory” zbudował drukowany w 3D mikro-rotor śmigłowca, który zmienia skok łopat bez tarczy sterującej (swashplate) i bez serw. Całością steruje pojedynczy silnik, przyspieszając i zwalniając w każdym obrocie. Na domowym stanowisku testowym finalna wersja unosi około 140 g przy 5500 obr./min, pobierając 29 W.
To pierwszy film kanału i część 1 serii, która ma zakończyć się lotem śmigłowca na podstawowym sprzęcie FPV. Początkowo projekt nie zakładał jednego silnika: pierwsze rotory adaptowały tarczę z kółkami z wojskowego nano-drona Black Hornet, ale każdą wersję nękały opory. Trzy próby z patentu kończyły się blokadą rotora, zacieraniem kółek przy prędkości i tarciem o mosiężne tuleje. Ostatecznie zadecydowała masa — rezygnacja z tarczy i siłowników oszczędza gramy w maszynie mającej latać na prostym FPV. Zastosowano przegubowy rotor podsterowany, który badał Tom Stanton, a ta sama zasada napędza jednosilnikowego drona Joshuy Birda.
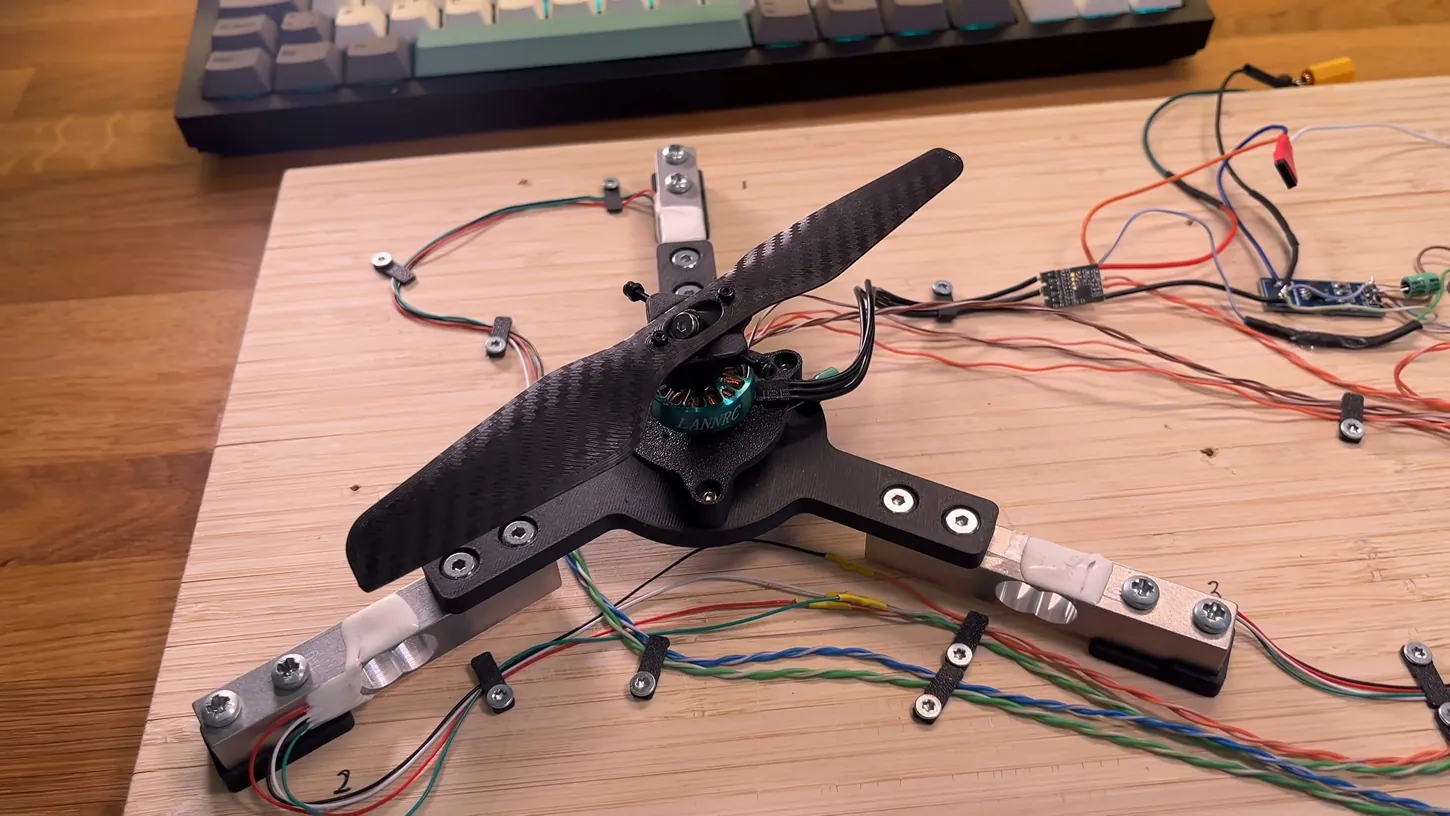
Stanowisko to stara deska do krojenia IKEA na trzech czujnikach tensometrycznych odczytywanych przez ESP32. Przy około 3000 obr./min, jedynej prędkości, przy której działał rotor z dwoma przegubami, pojedynczy przegub środkowy dawał większą kontrolę i szybszą reakcję, choć przestrzeliwał zadany skok i wchodził w rezonans przy szybszych sygnałach. Wersja z przegubami na łopatach poniżej tej prędkości nie dawała użytecznego skoku, a powyżej tarcie przegubów zagłuszało sygnał sterujący.
Finalna łopata bije pierwszy projekt z MATLABA o 47% w sile nośnej i 26% w wydajności. Część zysku dał filament: wczesne łopaty z wysokotemperaturowego PLA firmy Polymaker uginały się pod obciążeniem, a zwykłe PLA okazało się sztywniejsze. Łopaty nie są drukowane w docelowym kształcie — skrypt w Fusion rozkłada je na płaski półprodukt i generuje formę, która prasuje je na gorąco w krzywiznę, co omija słabe linie warstw. Dociążniki ze śrub i nakrętek wyśrodkowały łopaty, a ich bezwładność tłumiła rotor; w teście skokowym prawie zniknął przestrzel, a rezonans w teście pasma zanikł. Symulacja przepływu w SolidWorks prawie dokładnie zgadzała się z zmierzonym unoszeniem, a zmierzona moc była wyższa — zdaniem autora przez straty stanowiska.
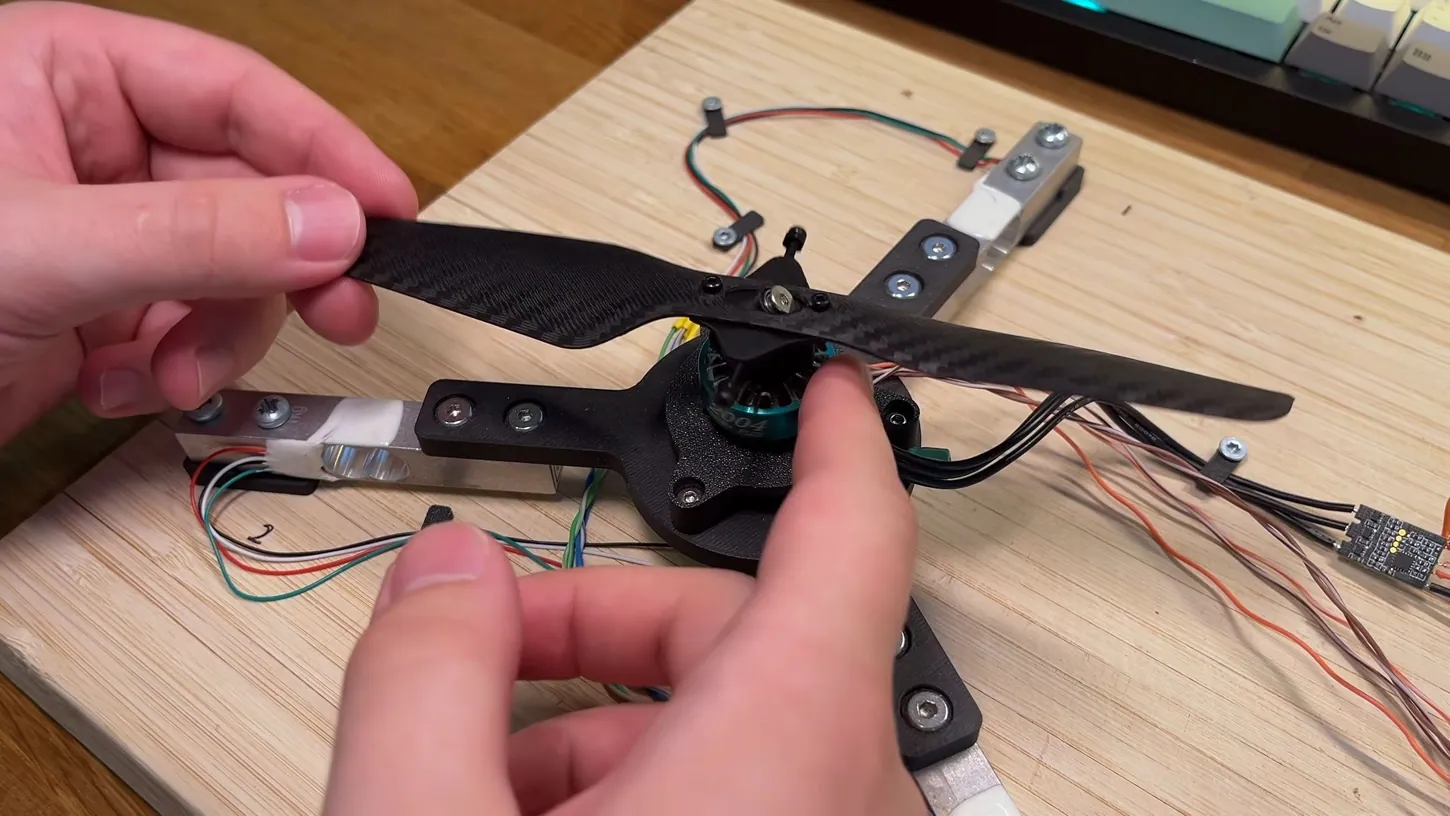
Nic jeszcze nie latało — rotor pracował tylko na stanowisku, a film nie podaje docelowej masy śmigłowca ani sposobu równoważenia momentu obrotowego. W komentarzu DroneXL Haye Kesteloo zwraca uwagę, że sterowanie wymaga jednego impulsu prędkości na obrót, czyli około 92 impulsów na sekundę przy 5500 obr./min; standardowy ESC drona gubił synchronizację powyżej 50 na sekundę w dronie Birda, który skończył na napędzie serwo za 94 dolary z enkoderem magnetycznym. Jego zdaniem własna płytka w części 2 będzie potrzebować podobnego pomiaru pozycji rotora.