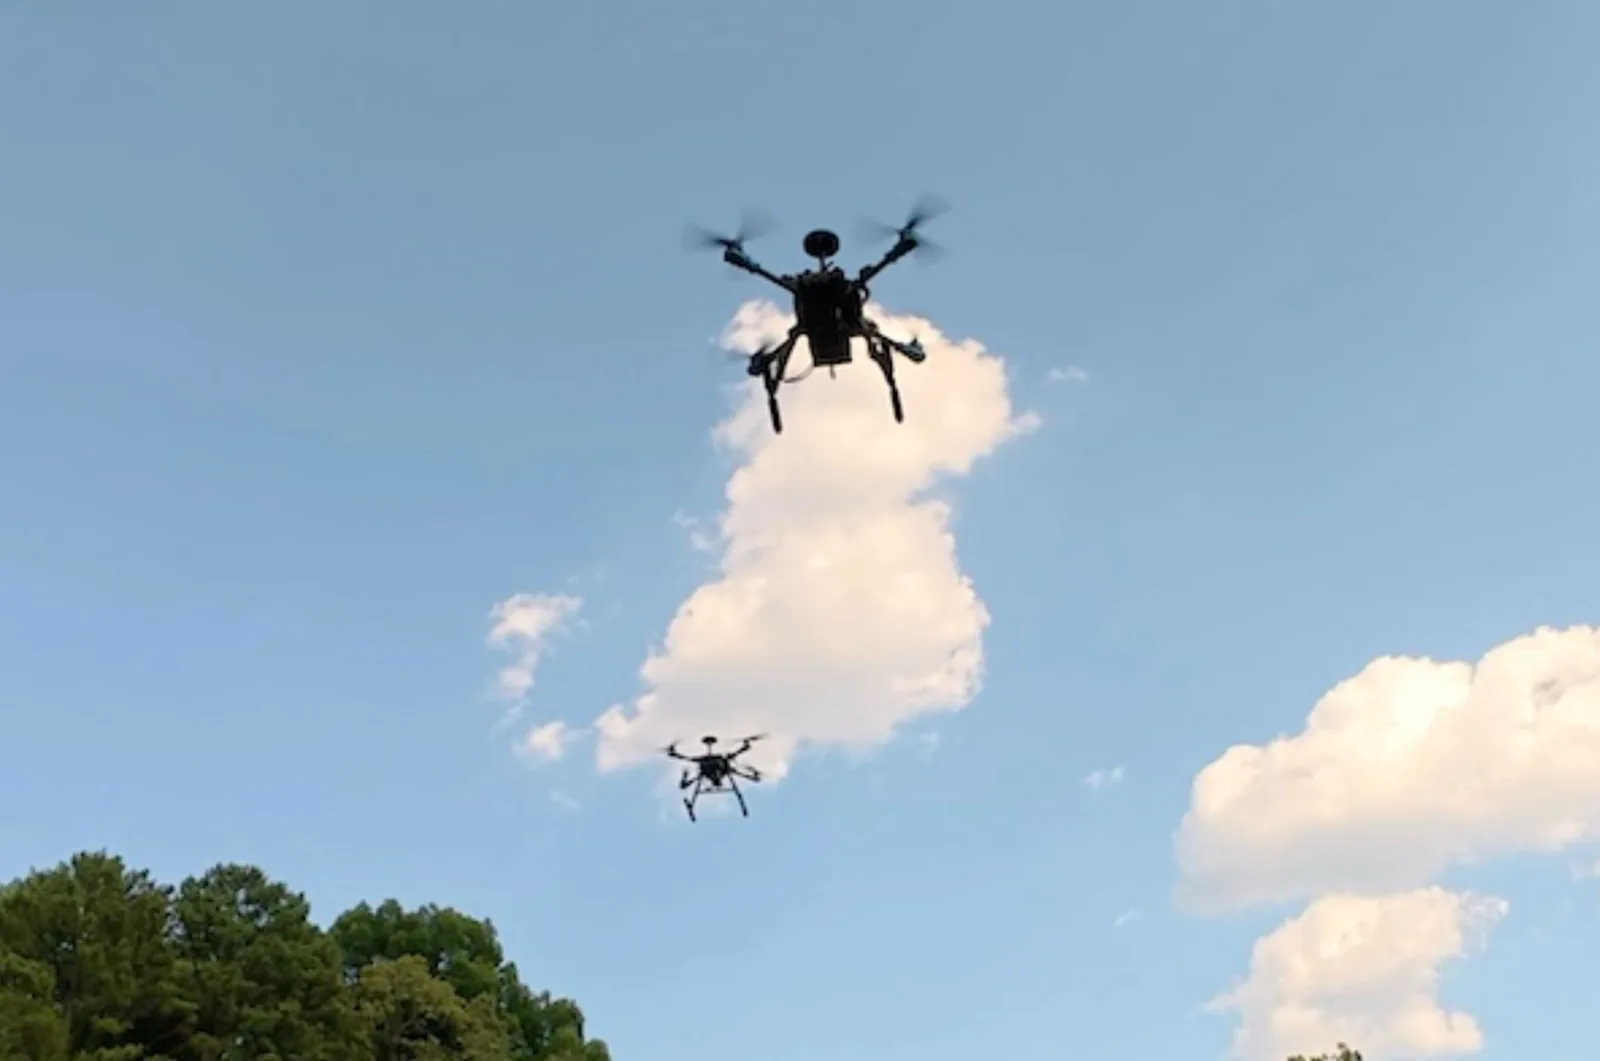
Jak działa SonicFly?
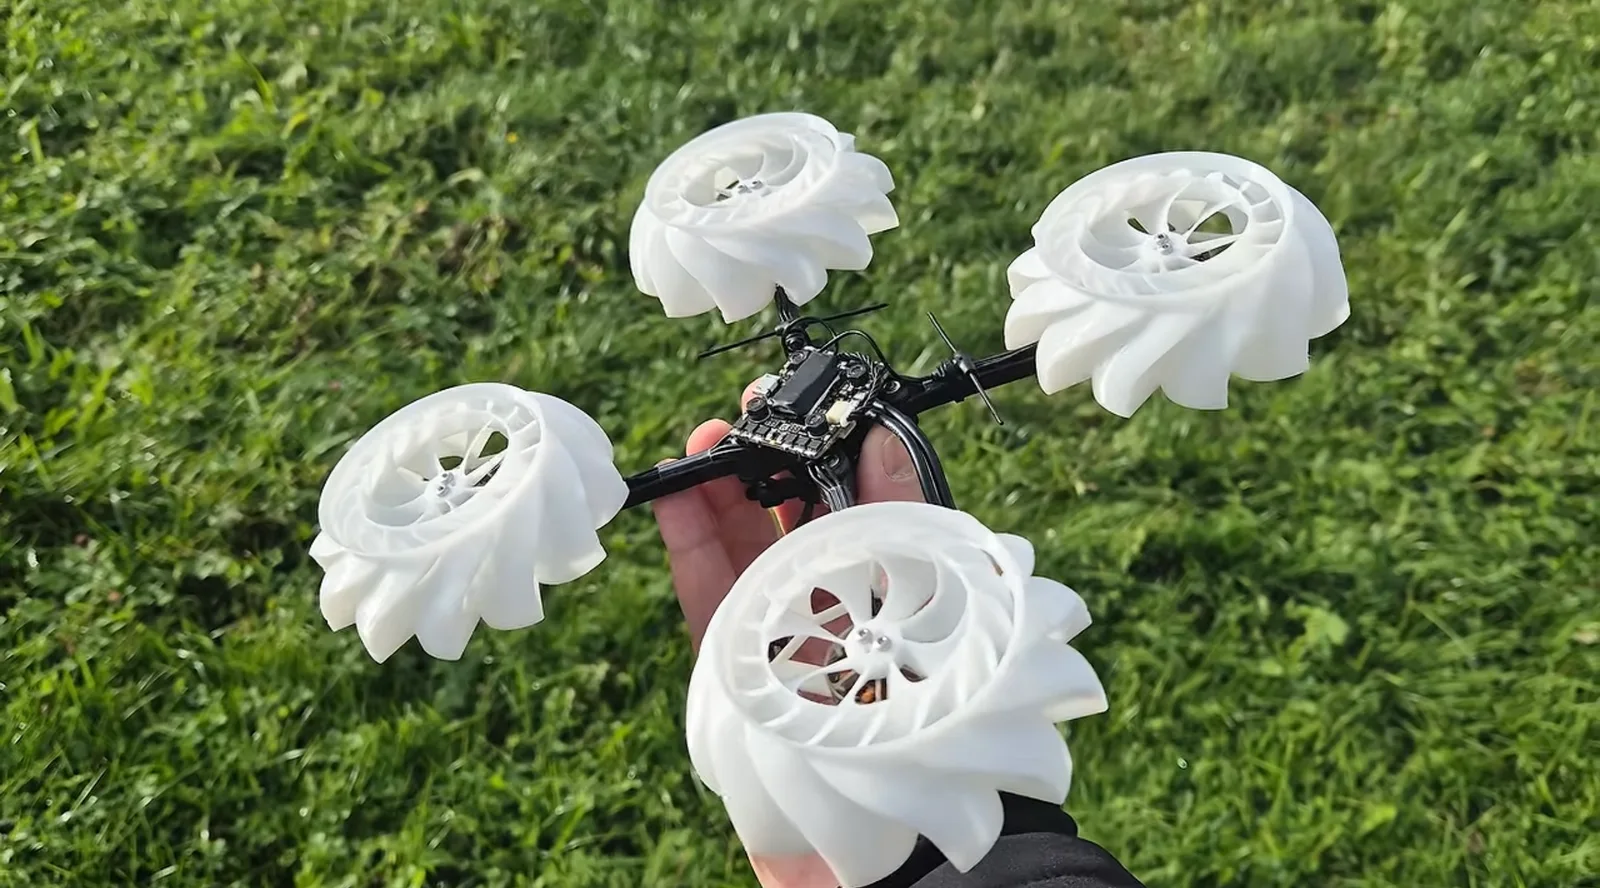
Kluczowym wyzwaniem było odróżnienie dźwięku ściganego drona od hałasu własnych wirników. Aby to ułatwić, obie maszyny mają różne śmigła: lider ma dwie łopaty, a follower trzy. Dzięki temu ich tony podstawowe różnią się, co pozwala na separację w widmie. Follower wyposażono w cztery mikrofony MEMS firmy TDK InvenSense, umieszczone na płycie o boku 83,5 mm. Sygnał jest próbkowany z częstotliwością 12 kHz i przetwarzany przez komputer Jetson Orin Nano, który za pomocą sieci konwolucyjnej określa kierunek i odległość do lidera. Najlepsze wyniki uzyskiwano w paśmie 1-2 kHz - niższe częstotliwości niosą więcej energii, ale przy rozstawie mikrofonów 75 mm nie dają wystarczającej rozdzielczości kierunkowej.
Lekka konstrukcja i testy
Cały zestaw akustyczny waży zaledwie 10 gramów i pobiera 1 W mocy. Dla porównania, kamera Intel RealSense D455 waży 75 g, a LiDAR Livox Mid-360 aż 265 g. Obie maszyny to Holybro X500 V2 z kontrolerami Pixhawk 6X i RTK, ale dane RTK nie były używane podczas lotu - służyły tylko do oceny wyników. W testach terenowych, prowadzonych w ciemności, mgle i słońcu, follower utrzymywał średnią odległość 3,5 m od lidera, z błędem 1,34 m. Średni błąd kierunku wyniósł 31,2 stopnia, a w 78% czasu lotu dron pozostawał w pożądanym korytarzu.
Ograniczenia i perspektywy
System ma swoje słabości - dokładność spada przy małych i dużych odległościach, a także w strefie bliskiego pola aerodynamicznego lidera. Mimo to jest to ważny krok w stronę nawigacji bez GPS, szczególnie w środowiskach, gdzie sygnał satelitarny jest zakłócany lub niedostępny. Dźwięk to kanał, którego nie da się zagłuszyć radiem, co czyni go obiecującą alternatywą dla systemów wizyjnych.
Choć SonicFly to wciąż prototyp laboratoryjny, pokazuje, że akustyczne śledzenie może być realną technologią dla autonomicznych dronów przyszłości.